Otonom Robotlar Harita Oluşturmayı Nasıl Başarıyor?
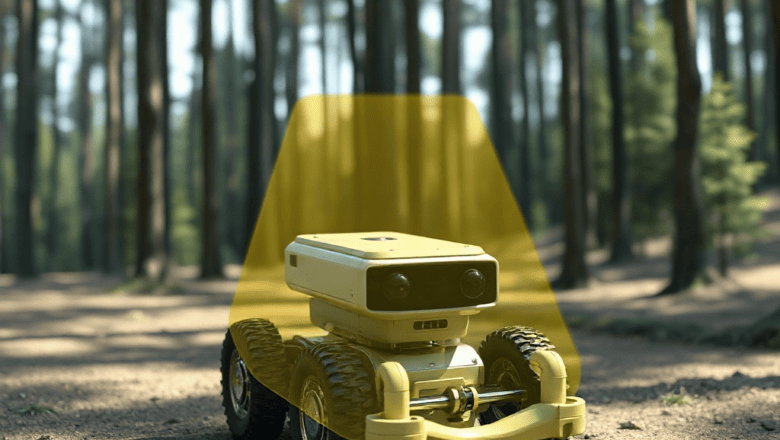
Otonom robotlar, karmaşık ortamlarda bağımsız olarak hareket edebilme yeteneği sayesinde keşif, tarım, lojistik ve kurtarma gibi alanlarda devrim yaratıyor. Bu robotların en kritik bileşenlerinden biri, kendi etrafındaki dünyayı gerçek zamanlı olarak haritalayabilme yeteneği. Böylece engelleri tanımak, rotaları planlamak ve görevi güvenli bir şekilde tamamlamak mümkün oluyor. Harita oluşturma süreci, bir robotun çevresel verileri toplamasını, bu verileri yorumlamasını ve bir harita modeline dönüştürmesini gerektirir. Bu makale, otonom robotların harita oluşturma mekanizmalarını, tarihsel gelişimini, uzman görüşlerini, pratik uygulamalarını ve karşılaşılan hataları derinlemesine ele alarak okuyucuya kapsamlı bir bakış açısı sunar.
Temel Kavramlar ve Tanımlar
Otonom robotlar, sensörleriyle çevreyi algılayıp, işleyerek kendi kararlarını alabilen sistemlerdir. Harita oluşturma, bu bağlamda robotun çevresinceki nesneleri, engelleri ve konum bilgilerini toplaması ve bunları algoritmik olarak bir harita üzerinde temsil etmesidir. Navigasyon, robotun bu haritayı kullanarak hedefe ulaşma sürecidir. Algoritmalar, gerçek zamanlı veri akışını işleyerek harita güncellemeleri yapar. Otonom sistemler, bu süreçlerde yapay zeka ve makine öğrenmesi tekniklerini sıkça kullanır.
Otonom Robotların Sensing Teknolojileri
Modern otonom robotların çoğu, LIDAR, kamera, ultrasonik ve radar gibi çoklu sensörlerden veri toplar. LIDAR, ışık sinyallerini kullanarak yüksek doğrulukta mesafe ölçümleri sağlar ve özellikle 3D haritalama için idealdir. Kameralar ise renk, doku ve derinlik bilgisi sunar; görsel tespit algoritmaları ile nesne tanıma yapılır. Ultrasonik sensörler, düşük maliyetli ve katı ortamlar için uygundur. Radar, kötü hava koşullarında bile çalışabilen uzun menzilli algılama yeteneğine sahiptir. Sensörlerin kalibrasyonu ve senkronizasyonu, doğru harita elde etmek için kritik öneme sahiptir.
Haritalama Algoritmalarının Evrimi
İlk dönem robotlar, basit grid tabanlı haritalama yöntemleriyle sınırlıydı. Bu yöntemlerde ortam, kareleriyle temsil edilirdi ve her kareye bir engel veya boşluk değeri atanırdı. Daha sonra, OctoMap gibi üç boyutlu octree yapıları, yoğunluk ve belirsizlik yönetimini iyileştirdi. Son yıllarda, SLAM (Simultaneous Localization and Mapping) algoritmaları, robotun konumunu ve haritasını aynı anda oluşturmasına olanak tanımıştır. Gelişmiş SLAM sürümleri, derin öğrenme modelini entegre ederek nesne tanıma ve sahne anlamı eklemiştir. Geleneksel yöntemlerin yerini alan bu yenilikler, hem hassasiyet hem de hız açısından önemli avantajlar sunar.
Gerçek Dünya Senaryolarında Harita Oluşturma
Otonom robotlar, fabrikadan uzay araştırmalarına kadar pek çok alanda harita oluşturma yeteneklerini kullanır. Örneğin, sahra gezgin robotları, kumlu zeminlerde LIDAR ve GPS kombinasyonuyle geniş haritalar üretir. Tarım robotları, görüntü işleme ile bitki yoğunluğunu ve toprak nemini haritalar, bu sayede hassas sulama sağlar. Kurtarma robotları, enkaz altında bulunan çevreyi 3D modelleyerek arama ekiplerine yol gösterir. Bu uygulamalarda, robotların çevresel değişkenliklere hızlı adapte olabilmesi kritik bir faktördür. [harita oluşturma] içindeki veri akışı, gerçek zamanlı harita güncellemeleriyle desteklenir.
Veri Entegrasyonu ve İşleme Süreçleri
Haritalama sürecinde toplanan verilerin entegrasyonu, hem doğruluk hem de performans açısından kritik. Kalibrasyon hataları, veri tutarsızlığına yol açar. Kalman filtresi, sensör ölçümlerini birleştirerek gürültüyü azaltır. İleri düzeyde, grafik temelli SLAM, tüm ölçümleri tek bir grafik içinde değerlendirir. Veri sıkıştırma, özellikle yüksek çözünürlüklü LIDAR verileri için gereklidir. Bulut tabanlı işleme, robotun yerinde işlem yükünü hafifletir ve uzun süreli görevlerde veri senkronizasyonunu sağlar. Bu süreçlerde, düşük gecikme süresi ve yüksek veri bütünlüğü hedeflenir.
Gelecek Trendleri ve Yenilikçi Yaklaşımlar
Gelecekte, otonom robotların harita oluşturma yetenekleri, yapay zeka ve güçlü donanım birleşimiyle daha da gelişecek. Görüntü tabanlı 3D haritalama, derin öğrenme ile desteklenerek gerçek zamanlı nesne takibi mümkün olacak. Edge AI, robotun yerinde veri işleyişini hızlandıracak. Kuantum sensörleri, ölçüm hassasiyetini artırarak harita doğruluğunu yükseltecek. Aynı zamanda, robotlar arasında paylaşım tabanlı harita güncellemeleri, çoklu robot sistemlerinde koordinasyonu iyileştirecek. Bu yenilikler, otonom robotların daha zorlu ve dinamik ortamlarda görev yapmasını sağlayacaktır.
Uzman Önerileri ve İpuçları
– Sensör Kalibrasyonu: Her sensörün zaman içinde bozulabileceğini unutmayın; düzenli kalibrasyon yapın.
– Veri Entegrasyonu: Kalman filtresi veya grafik SLAM gibi yöntemlerle gürültü azaltımını uygulayın.
– Enerji Yönetimi: LIDAR ve yüksek çözünürlüklü görüntü işleme, enerji tüketimini artırabilir; enerji verimli sensör kombinasyonları seçin.
– Gerçek Zamanlı İşleme: İşlem gecikmelerini minimumda tutmak için GPU veya FPGA hızlandırıcıları kullanın.
– Çevre Adaptasyonu: Farklı aydınlatma ve toprak koşullarına uygun sensör ayarları geliştirin.
– Güvenlik Önlemleri: Engelleri tespit ettiğinizde robotun hızını otomatik olarak düşürün.
– Veri Paylaşımı: Çoklu robot sistemlerinde harita güncellemelerini senkronize edin.
– Yazılım Güncellemeleri: Algoritma güncellemelerini düzenli olarak uygulayın ve geri dönüşüm testleri yapın.
– Kullanıcı Eğitimi: Operatörleri sensör okuma ve hata ayıklama konusunda eğitin.
– Yasal Düzenlemeler: Hız, alan ve güvenlik standartlarına uygunluk konusunda güncel kuralları takip edin.
Sıkça Sorulan Sorular
Otonom robotlar harita oluştururken hangi sensörleri en çok kullanır?
LIDAR, kamera, ultrasonik ve radar sensörleri en yaygın olarak kullanılır. Her birinin avantajları ve sınırlamaları vardır; bu yüzden sensör kombinasyonu genellikle uygulamaya göre seçilir.
SLAM algoritması nedir ve neden önemlidir?
SLAM (Simultaneous Localization and Mapping), robotun aynı anda konumunu ve çevresinin haritasını oluşturmasını sağlar. Bu, robotun bilinmeyen bir ortamda gezinmesini mümkün kılar ve hatasız navigasyon için kritik bir bileşendir.
Otonom robotların harita oluşturma süreci ne kadar zaman alır?
Zaman, ortamın büyüklüğü, sensör sayısı ve algoritma karmaşıklığına bağlıdır. Basit bir odada birkaç saniyede tamamlanırken, geniş bir sahra için saatler sürebilir.
Gerçek zamanlı harita güncellemeleri nasıl yapılır?
Gerçek zamanlı güncellemeler, sensör verileri sürekli akışta işlenir. Kalman filtresi ve grafik SLAM, yeni verileri mevcut haritaya entegre eder, böylece robot anlık olarak güncellenmiş bir haritaya sahiptir.
Otonom robotların harita doğruluğu nasıl ölçülür?
Doğruluk, gerçek dünya referansları ile karşılaştırma yapılarak ölçülür. Örneğin, GPS verileri veya laboratuvar ortamındaki ölçümlerle doğruluk sınırları belirlenir.
Sonuç
Otonom robotların harita oluşturma yetenekleri, sensör teknolojilerindeki ilerleme, algoritmik gelişmeler ve veri entegrasyon stratejilerinin birleşimiyle şekilleniyor. Bu süreç, robotların çevrelerini gerçek zamanlı olarak anlamalarına ve güvenli bir şekilde hareket etmelerine olanak tanır. Gelecekte, yapay zeka, edge AI ve kuantum sensörleri gibi yenilikler, harita doğruluğunu ve işlem hızını daha da artıracak. Uzman önerileri ve pratik uygulamalar, bu teknolojinin başarılı bir şekilde uygulanması için önemli rehberlik sunar. Otonom robotlar, sürekli evrilen bu alan sayesinde daha fazla uygulama ve sektöre yayılmaya devam edecektir.